本專業採用現代螺旋理論的表示方法和指數公式的乘積,對空間運動和剛體動力學進行了嚴格的處理。 具有大一工程背景的學生將快速學會應用這些工具來分析、規劃和控制機器人運動。 學生對機器人數學的理解將透過編寫機器人軟體來鞏固。
Continue reading “現代機器人技術:力學、規劃與控制 專業課程”現代機器人技術:力學、規劃與控制 專業課程
告訴我,我會忘記; 教導我,我只是記得;讓我深入其中,我便學會。 ~ Benjamin Franklin
本專業採用現代螺旋理論的表示方法和指數公式的乘積,對空間運動和剛體動力學進行了嚴格的處理。 具有大一工程背景的學生將快速學會應用這些工具來分析、規劃和控制機器人運動。 學生對機器人數學的理解將透過編寫機器人軟體來鞏固。
Continue reading “現代機器人技術:力學、規劃與控制 專業課程”
設計實體與設計使用 Unity 的任何機械機器 3D 模型的動畫數位孿生( Digital Twin )。用於工業自動化
Continue reading “機器人與機電整合 3:數位孿生機器 | Unity”
工業生產線純機械基礎理論|輸送機、零件送料機、線性導軌、振動送料機
Continue reading “機器人與機電整合 1:機器理論與生產線”
自主機器人是未來。學習創建自動駕駛汽車所需的核心技能!
Continue reading “自主機器人:卡爾曼濾波器”
*Grok – 選自羅伯特海因萊因的小說《異鄉異客( Stranger in a Strange Land )》。內化、深飲、透徹
Continue reading “RoboGrok Robotics 1”
獲得最新版本 C++ 機器人作業系統 (ROS 2) 的專業知識,以對你自己的機器人進行程式編輯
Continue reading “ROS2 C++ 機器人開發人員課程 – 在 C++ 中使用 ROS2”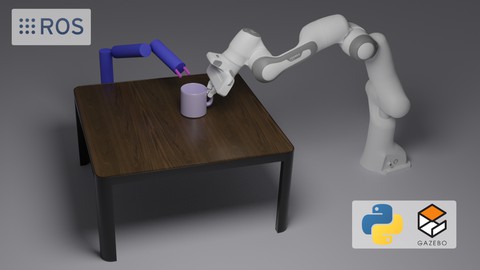
為軌蹟的正向和反向運動學( Kinematics )編寫 ROS 控制器,並從頭開始構建機器人控制器( ROS Controllers )
Continue reading “ROS 自定義機械臂和 Panda 7 DOF 終極指南”