學習如何計算平滑的車輛軌跡,並將其與基於採樣的運動規劃相結合!
從這 3.5 小時的課程,你會學到
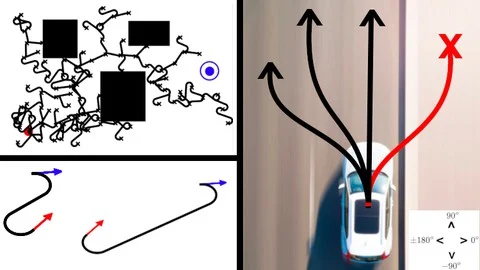
- 學習杜賓斯曲線( Dubins Curve )演算法,用於產生地圖上兩點之間的平滑軌跡。
- 結合杜賓斯曲線,使用快速探索隨機樹 (Random Trees,RRT) 和 RRT* 演算法計算路徑。
- 學習即時應用中增量路徑規劃的基礎知識。
- 使用增量式 RRT 和杜賓斯曲線確定路徑,並對結果進行定量分析。
要求
- 無需任何程式設計經驗。我會從零開始教你。
- 建議學生準備好 Python 3.9.x、Numpy 1.23.x 和 Matplotlib 3.x 版本,以便完成作業。
課程說明
重要提示:
本課程是我的免費課程《基於採樣的運動規劃演算法入門》的第二部分。
不過,您無需先完成免費課程,因為本課程涵蓋了免費課程的所有內容(以及更多!)。
話雖如此,如果您已經完成了《基於採樣的運動規劃演算法入門》,那麼您將更有優勢。
課程亮點
- 學習仿射變換和向量旋轉矩陣。
- 推導杜賓斯路徑,根據地圖上的兩點產生平滑軌跡。
- 將杜賓斯路徑與運動規劃 RRT 和 RRT* 演算法結合。
- 4 個互動式練習。
描述
- 運動規劃是工程學的一個領域,它研究如何計算從起點到終點的路徑,同時避開障礙物,例如使用谷歌地圖或蘋果地圖。
- 當今世界絕大多數交通工具(汽車、船、飛機)都是非完整約束的,這意味著它們相對於可用空間的運動自由度有限。
- 例如,想像一下將一輛車從一個相鄰的停車位移到另一個停車位。這輛車不能橫向「滑」進第二個停車位。它必須倒車並轉彎進入車位,或繞圈行駛。
- 給定地圖上的兩個任意位置和方向,任務是找到一條滿足車輛速度限制的平滑軌跡。這可以透過使用杜賓斯路徑來實現。
- 在本課程中,你將學習如何從基本原理推導出杜賓斯路徑,並透過作業實現和測試該方法。接下來,你將學習如何將理論與基於取樣的運動規劃演算法結合。接下來的兩項作業將涉及使用 RRT 和 RRT* 結合 Dubins 路徑演算法尋找路徑。
- 最後,最終作業將涉及在車輛資訊有限的實際道路地圖場景中,使用增量 RRT 結合 Dubins 路徑演算法進行路徑查找。
要求
- Python、Numpy 與 Matplotlib
- 標量和向量的基本概念
- 您也可以選擇使用其他程式語言完成本課程,但需要自行將該語言的程式碼轉錄到作業中。
目標受眾
對自主系統、機器人技術、演算法和路徑規劃有興趣的人。
講師簡介
講師
我擁有機械工程碩士學位,主修控制理論與仿真,並在模型預測控制領域發表3篇會議論文。我的本科專業也是機械工程。目前,我在加拿大一家國防承包商擔任開發工程師,負責使用Matlab、Simulink和C++建構模擬系統和基於模型的設計架構。我在機械與航太系統的建模與模擬方面擁有三年以上的經驗。
自從2016年創建YouTube頻道以來,我一直對教學充滿熱情。我的使命是提供關於複雜工程主題的高品質培訓資料。
字幕:英文
- 想要了解如何將英文字幕自動翻譯成中文? 請參考這篇 How-To
- Udemy 永久擁有課程 許多課程約 NT310 起特價中(點擊看優惠)
- ✨年訂閱每月 NT350 優惠🌈悠遊 Udemy 的 28000+ 門課,最大化學習 ( 原價 NT635/月 )
- Udemy 現在越來越多課程有中文字幕,請參考 Soft & Share 中文線上課程
- 手機上點選優惠連結看到的價格比電腦上看到的貴
- $代表當地貨幣, 如在台灣為 NT
- 點選”報名參加課程”有可能因瀏覽器 cookies 轉久一點或回報錯誤而無法連上,請稍等刷新或重新點選就會出現
報名參加課程

也許你會有興趣
- 機器人相關線上課程
- ★英語學習地圖 – 練好英文是最大的學習槓桿
- 如何找工作學習地圖 – 找工作不要靠運氣!
- 從 Soft & Share 各種社團頻道挑選你喜歡的加入
發表迴響